
Robot de soudage en porte-à-faux à 8 axes pour ponts
Découvrez la configuration en porte-à-faux pour les tôles larges et panneaux de ponts.
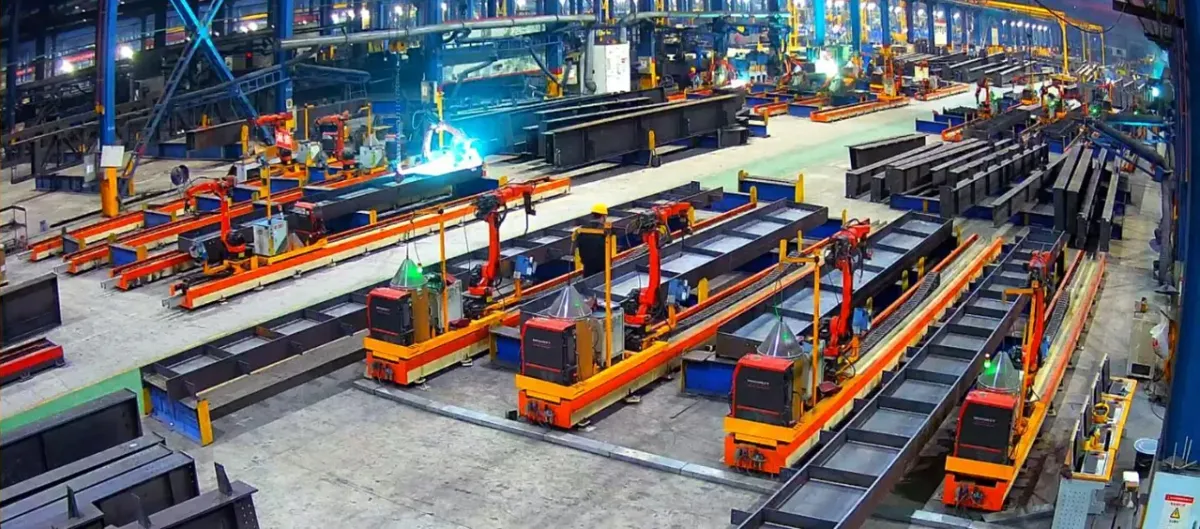
L'implantation de la station détermine comment la torche atteint chaque joint. Pour la charpente métallique, le choix principal porte sur un robot qui se déplace à côté de l'élément, un robot suspendu au-dessus ou des robots montés sous un portique.
Le nombre d'axes décrit les mouvements du robot et de son chariot ou support. À lui seul, il ne dit pas si la torche atteint une soudure précise. Deux éléments de taille similaire peuvent présenter des accès très différents avec leurs raidisseurs, supports et montages en place.
Commencez par une pièce type. Montrez sa longueur, sa largeur, les soudures, les éléments voisins et son mode de support et de chargement.
Une implantation sur rail au sol place le robot sur un chariot mobile à côté de l'élément. Le chariot déplace le robot le long des éléments, tandis que le bras positionne la torche sur chaque joint accessible.
Les travaux typiques comprennent poteaux H, poutres de toiture, poutres de roulement, corbeaux et attaches de pannes à géométrie relativement ouverte. La station à 7 axes prend en charge les soudures d'angle droites, en polyligne plane et verticales.
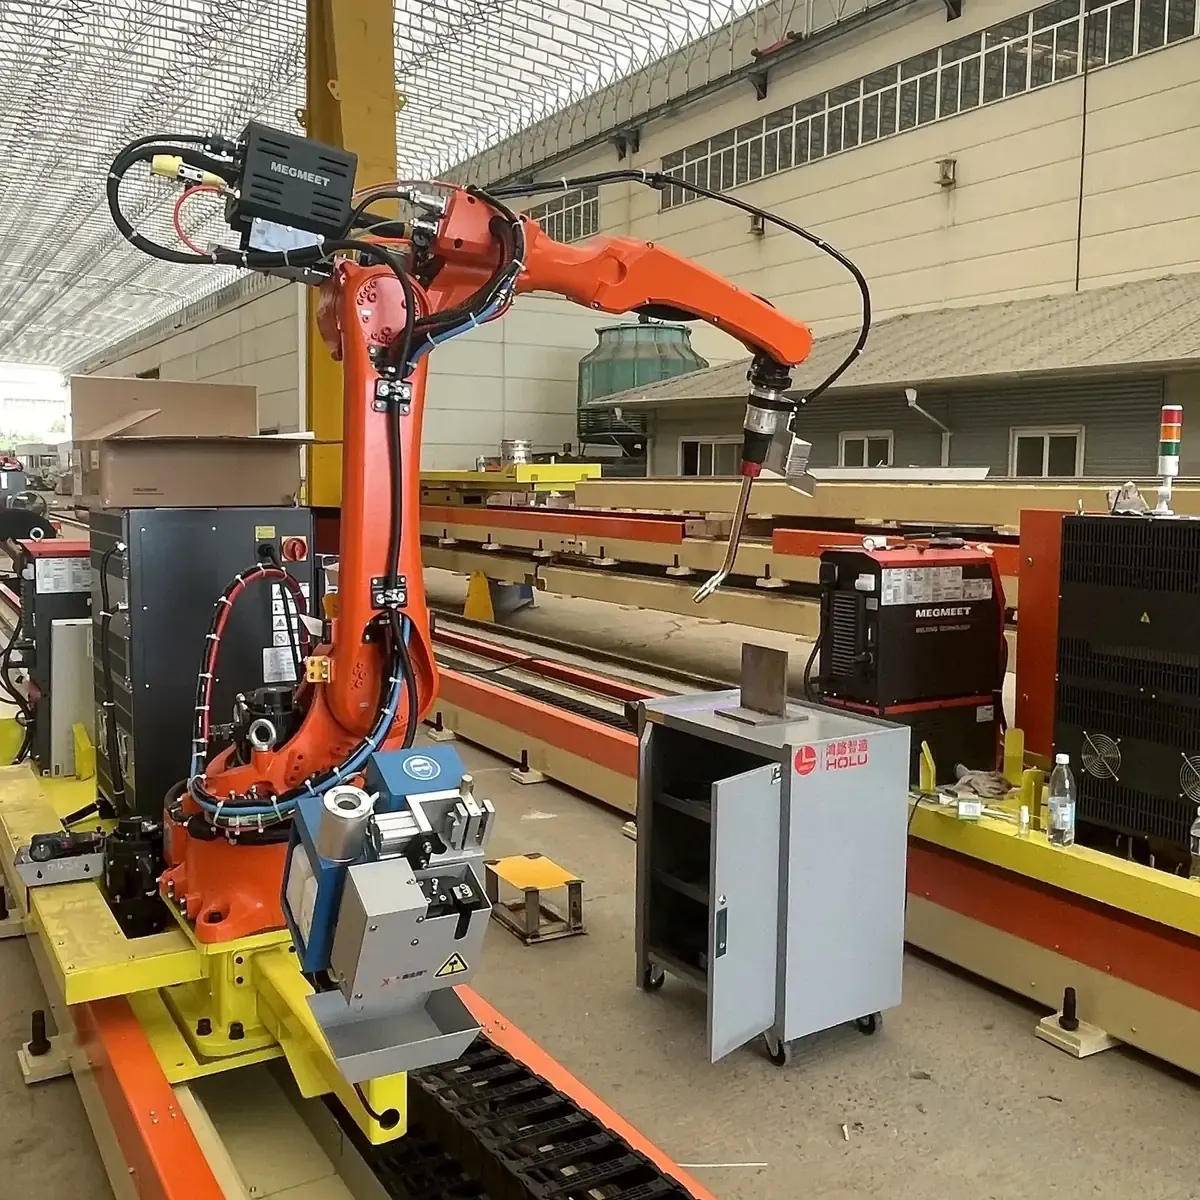
L'implantation en porte-à-faux suspend le robot sous une structure au-dessus de la zone de travail. Elle vise les structures de ponts, diaphragmes de panneaux et autres éléments plans larges dont les soudures sont réparties sur un assemblage de tôles.
Nous vérifions l'accès de la torche entre les raidisseurs et à travers les ouvertures des tôles. La configuration inversée en porte-à-faux à 9 axes répond à une autre application : les ossatures tridimensionnelles et structures en caisson.
Un ou plusieurs robots sont suspendus à un portique au-dessus de la zone de travail. Nous vérifions le positionnement de la pièce et l'accès de la torche aux soudures. Avec un robot sur base fixe, la pièce est positionnée à la station pour rendre chaque joint accessible.
Pour les éléments grands, irréguliers ou difficiles à déplacer, un robot compact et l'équipement de soudage sur chariot peuvent être amenés au poste de travail.
| Configuration | Disposition du robot | Travaux typiques de charpente métallique | Points à vérifier |
|---|---|---|---|
| Sur rail | Robot sur chariot mobile sur rail au sol, à côté de la pièce | Poutres et poteaux longs aux joints relativement ouverts | Accès autour des supports et raidisseurs ; espace de chargement à côté du rail |
| En porte-à-faux | Robot suspendu sous une structure en porte-à-faux | Structures de ponts, diaphragmes de panneaux et éléments plans larges | Hauteur et espacement des raidisseurs ; accès aux détails fermés |
| Portique | Robots montés inversés sous un bâti couvrant la zone de travail | Pièces positionnées sous le bâti | Accès sous le bâti ; parcours de manutention |
| Base fixe | Robot sur un point de montage fixe | Pièces pouvant être positionnées à la station | Positionnement de la pièce pour présenter chaque joint |
Lire les questions sur les robots de soudageComprendre les robots soudeurs à 6, 7, 8 ou 9 axesVoir le robot en porte-à-faux à 9 axes
Les éléments longs favorisent un déplacement le long de la pièce ; des soudures réparties sur un assemblage large orientent vers une approche par le dessus.
Les détails fermés, raidisseurs rapprochés et accessoires déterminent souvent davantage l'implantation que les soudures ouvertes.
Les parcours du pont roulant, les supports et l'opération suivante nécessitent de l'espace à côté de la zone du robot.
La préparation à partir d'un modèle exige sa correspondance avec la pièce assemblée. La rétro-modélisation par scan est actuellement limitée aux tôles d'âme plates avec raidisseurs.
Comment fonctionne la programmation sans apprentissageAutres guides sur les robots de soudage
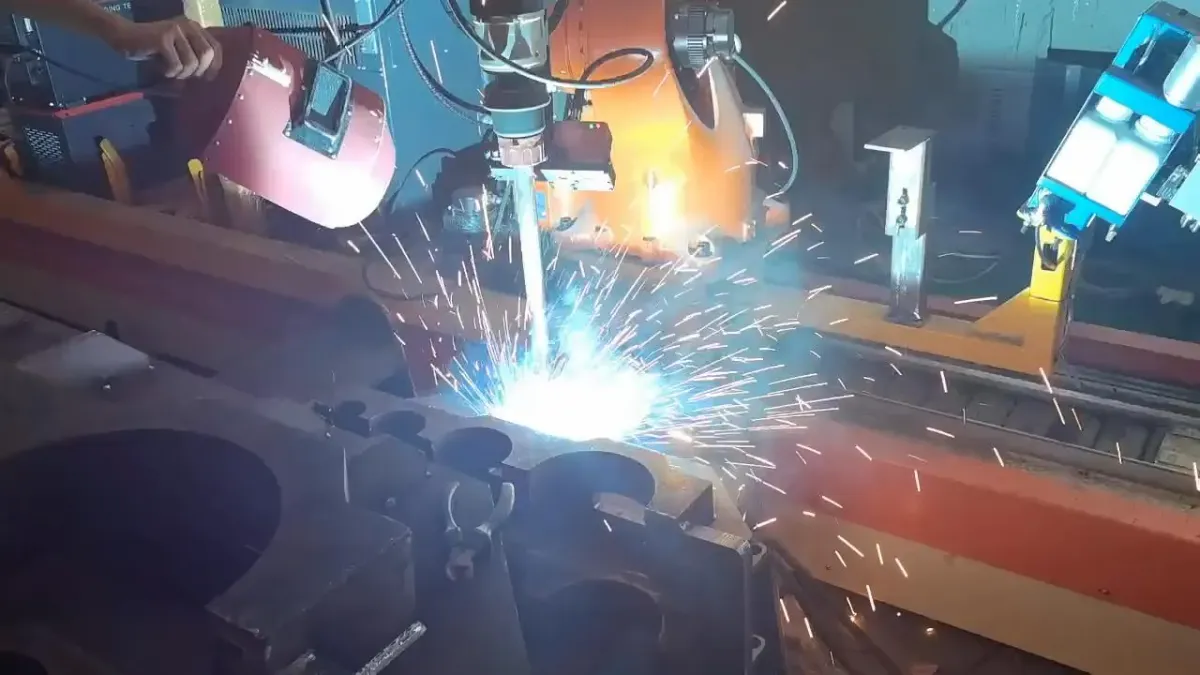
Envoyez une description ou photo d'une pièce type et indiquez les soudures à automatiser. Nous vérifions les joints et l'espace de travail, puis recommandons une implantation.
Ou par e-mail sales@steelweldingrobot.com