
Pas de programmation par pièce
Une pièce avec modèle est prête à souder une fois chargée. Aucun travail au pupitre d'apprentissage ni programmeur de robot n'est nécessaire.
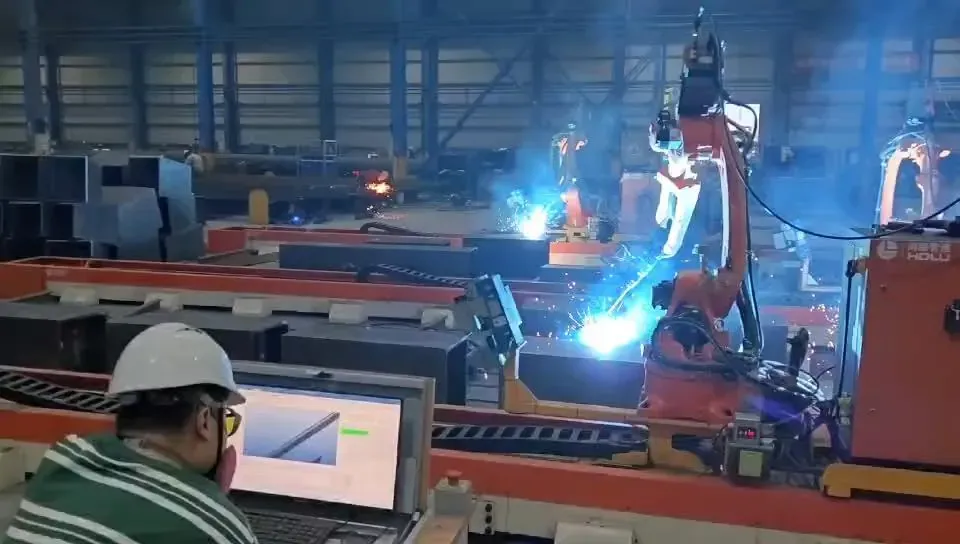
Du modèle 3D à la trajectoire de soudage
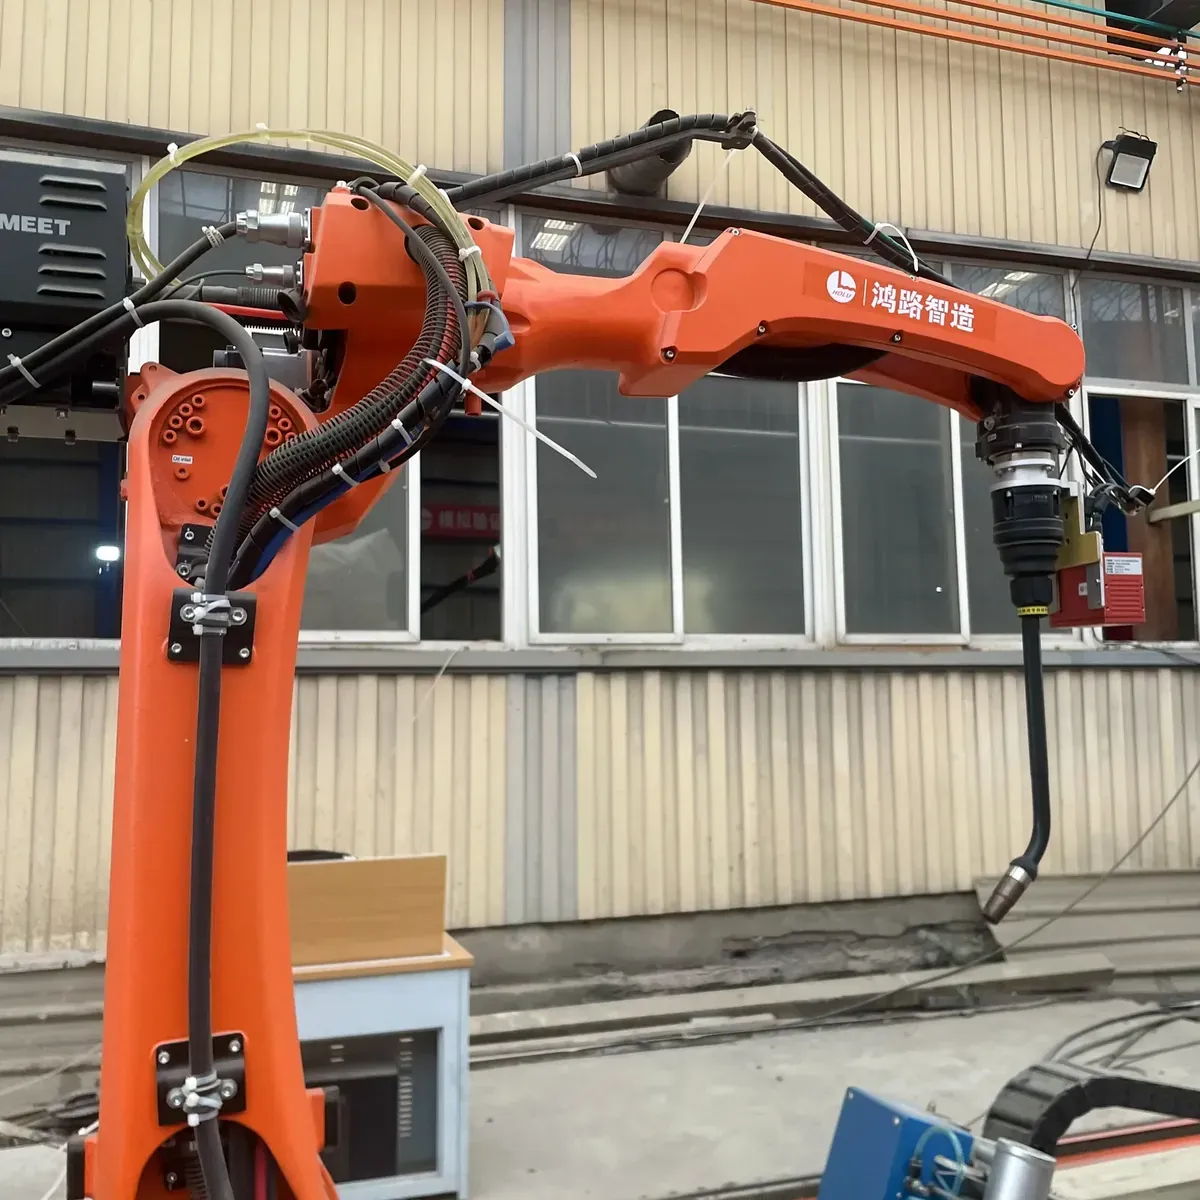
Un robot classique doit apprendre chaque point pour chaque nouvelle pièce, ce qui se rentabilise rarement pour les éléments unitaires de charpente. Notre logiciel lit plutôt votre modèle 3D : il repère les soudures, planifie la trajectoire et vérifie les collisions.
Logiciel et contrôleur développés en interne, avec vision 3D conçue pour nos stations.
Une pièce avec modèle est prête à souder une fois chargée. Aucun travail au pupitre d'apprentissage ni programmeur de robot n'est nécessaire.
Poutres, poteaux et tôles variés peuvent être soudés en lots d'une pièce, car aucun apprentissage point par point n'est nécessaire.
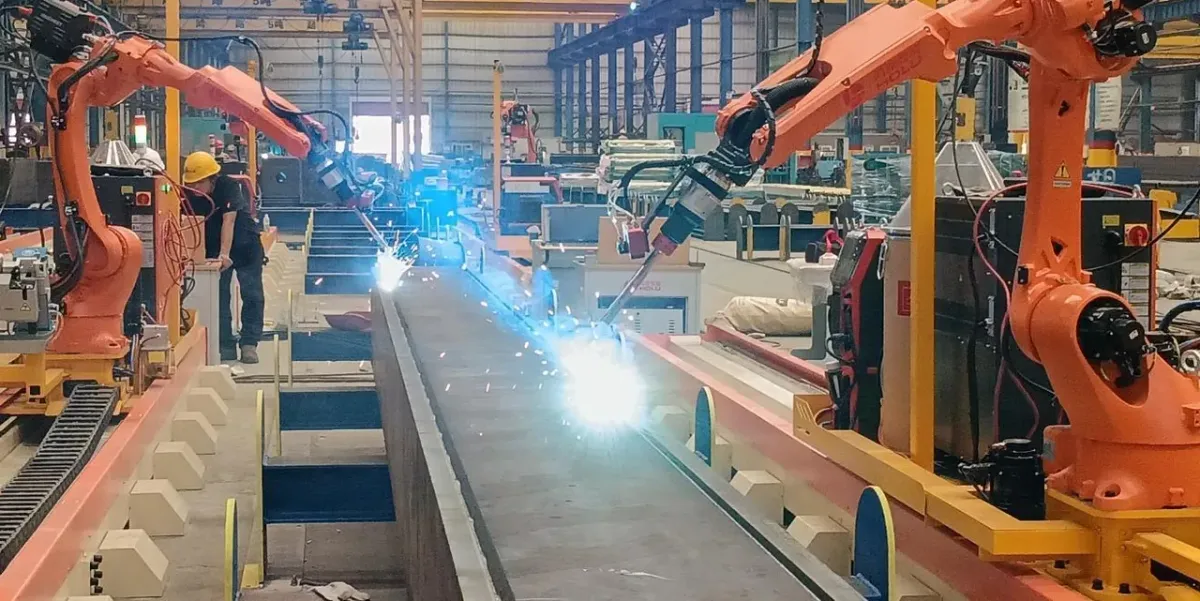
Les opérateurs chargent les pièces et lancent les tâches. Ils apprennent la station en 1–5 jours et un opérateur gère 3–6 stations.
Chaque trajectoire est simulée dans un modèle 3D de la station à l'échelle 1 :1 et vérifiée pour les collisions avant d'être transmise au robot.
Chargez un modèle STEP ou IFC ou scannez le code QR sur l'étiquette de la pièce pour le récupérer.
Le logiciel repère les soudures et prend les paramètres dans une bibliothèque de procédés pour charpentes métalliques.
Les trajectoires sont planifiées et vérifiées pour les collisions en simulation 1 :1, qui estime aussi le temps de cycle.
Un scan laser linéaire localise la pièce sur la station ; le soudage peut généralement commencer 2–3 minutes après le chargement.
Chaque joint est scanné avant soudage et suivi par arc ; la longueur soudée est enregistrée.
La voie principale pour les pièces avec modèle 3D : le modèle contient déjà la géométrie nécessaire au robot.
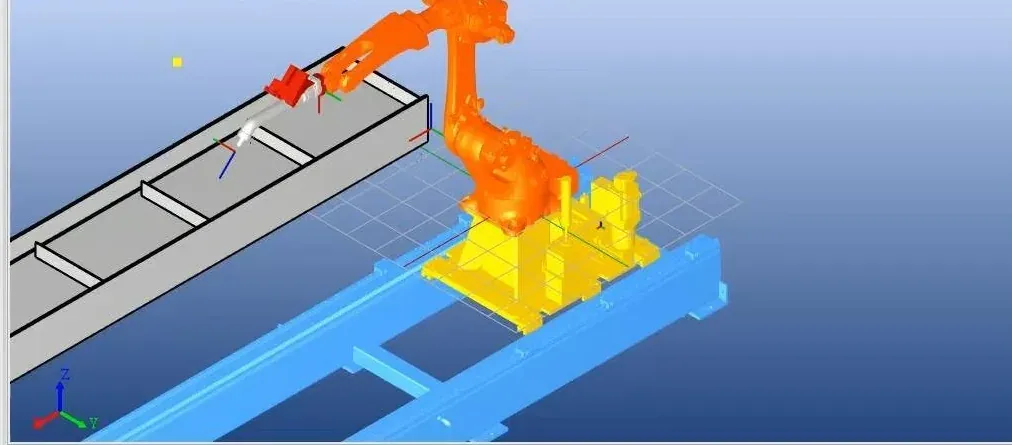
Pour les âmes planes avec raidisseurs, la station scanne la pièce avec son scanner laser linéaire et construit le modèle sans plan. La même caméra couvre le travail par modèle et par scan.
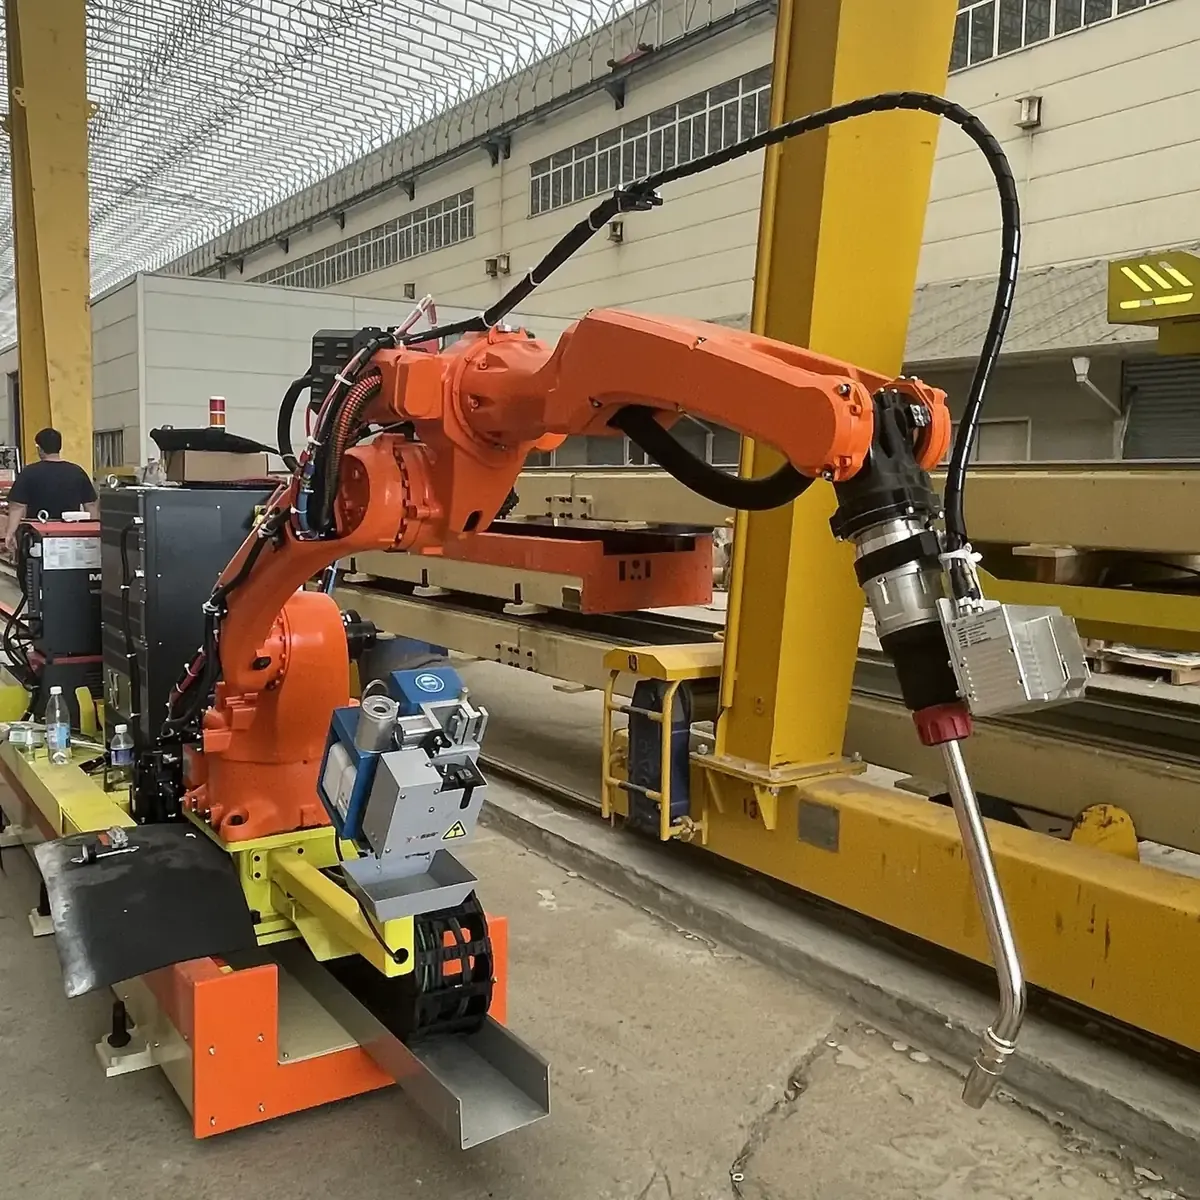
La station en porte-à-faux propose aussi la modélisation paramétrique : saisissez les dimensions d'une pièce standard, le logiciel la construit.
La modélisation par scan convient aux tôles planes avec raidisseurs et surfaces visibles. Les autres formes nécessitent un modèle 3D.
Du modèle du bâtiment à la trajectoire de soudage, chaque étape se déroule avant que le robot bouge.
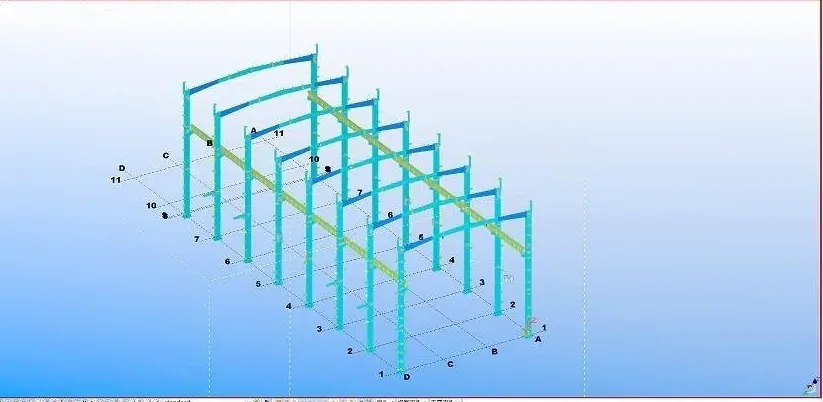
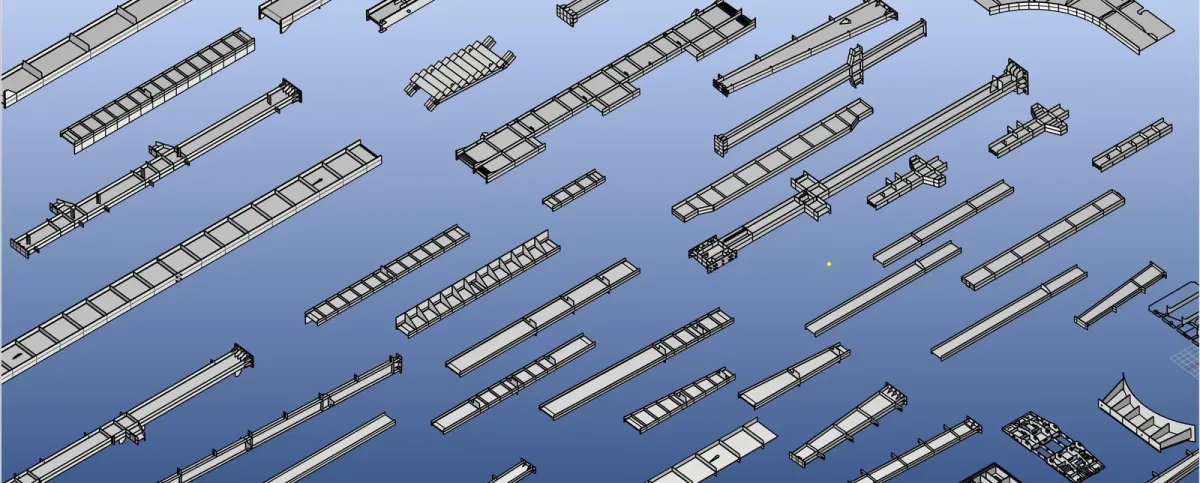
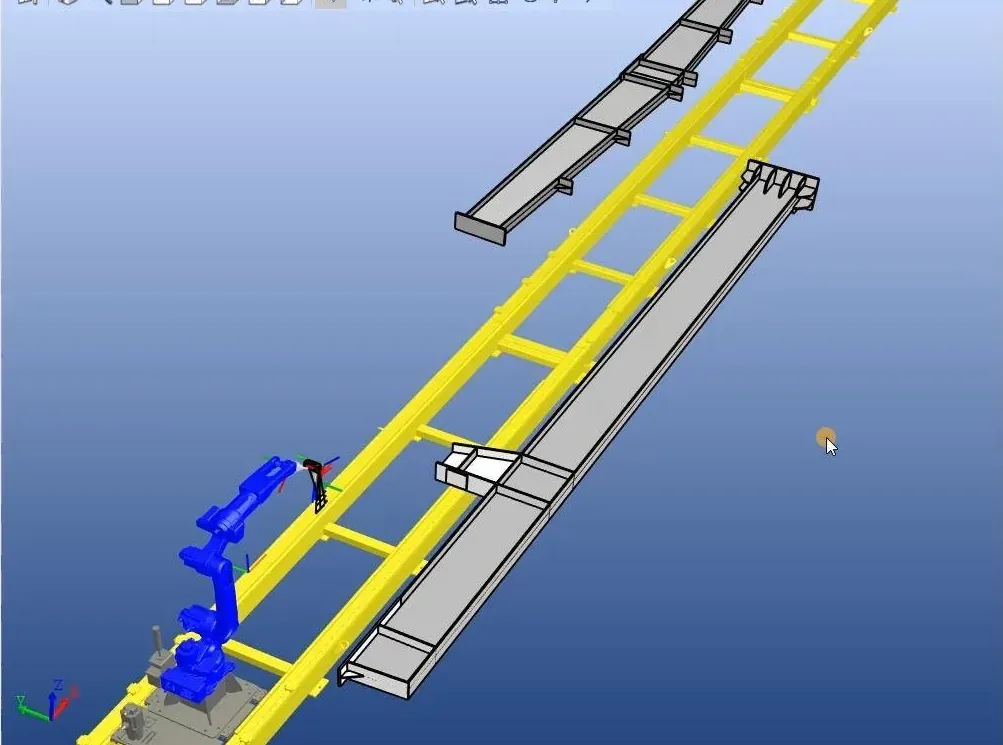
Les nœuds préconfigurés conviennent aux détails récurrents. Le nœud est développé à l'avance ; l'opérateur le sélectionne, règle les paramètres et vérifie le dégagement. Un nouveau détail nécessite d'abord son propre nœud.
Le mode d'apprentissage simple reste disponible sur chaque station pour espaces étroits, soudures particulières et reprises, avec une interface plus simple qu'un pupitre classique.
| Méthode | Idéal pour | Ce que vous fournissez |
|---|---|---|
| Par modèle | Poutres, poteaux et assemblages avec modèle 3D | Modèle STEP ou IFC correspondant à la pièce assemblée |
| Par scan | Âmes planes avec raidisseurs | La pièce elle-même, chargée sur la station |
| Paramétrique (en porte-à-faux) | Pièces en tôle standard | Dimensions de la pièce |
| Nœuds préconfigurés | Détails récurrents | Détail correspondant à un nœud préconfiguré |
| Apprentissage simple | Espaces étroits, soudures particulières, reprises | Apprentissage de quelques points par l'opérateur |
Questions fréquentes sur la programmation de nos robots de soudage.
La trajectoire vient du modèle 3D au lieu d'être apprise point par point au pupitre. L'opérateur charge la tâche ; le logiciel planifie et vérifie la trajectoire.
STEP et IFC. Tekla Structures et la plupart des logiciels de dessin de fabrication exportent IFC ; nous fournissons un outil pour exporter un projet entier en une fois.
Il doit correspondre à la pièce assemblée. Avant chaque soudure, le robot scanne le joint pour localiser sa position réelle ; les paramètres viennent de la bibliothèque de procédés.
Les âmes planes avec raidisseurs peuvent être scannées sur la station. Les autres pièces nécessitent un modèle, mais pas pour une première demande.
Oui, en option. Les tâches peuvent être chargées par code QR et la longueur soudée communiquée par pièce pour les statistiques de production.
Envoyez un modèle STEP ou IFC, un plan ou une photo d'une pièce type. Nos ingénieurs vérifient les joints réalisables par le robot et recommandent gratuitement une station. Nous répondons sous un jour ouvré.
Ou par e-mail sales@steelweldingrobot.com