
Robot de soldadura en voladizo de 8 ejes para puentes
Vea la disposición en voladizo para placas anchas y paneles de puentes.
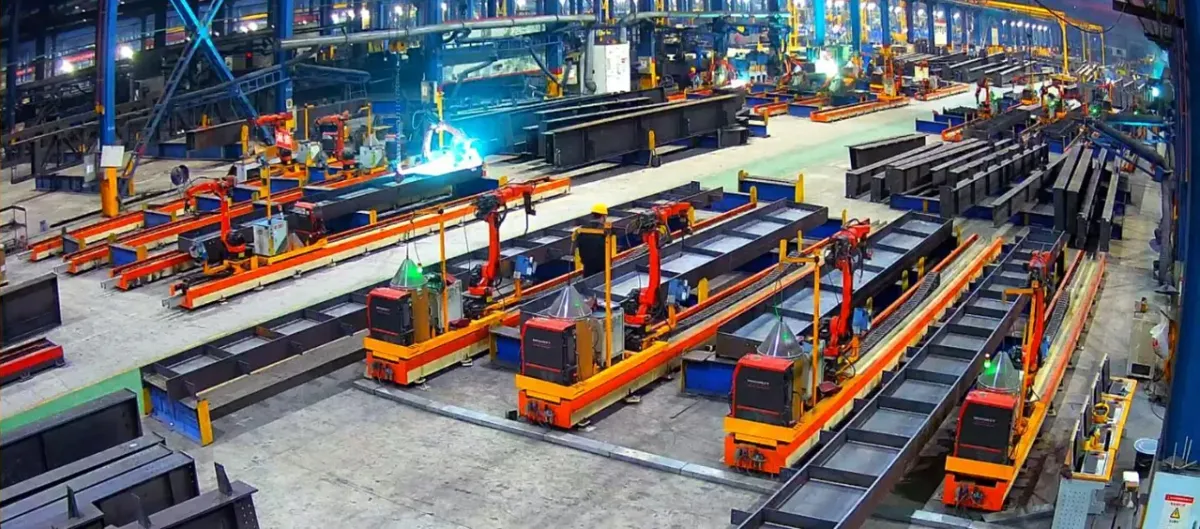
La configuración determina cómo llega la antorcha a cada junta. Para acero estructural, la elección principal es entre un robot que se desplaza junto al componente, otro suspendido encima y robots montados bajo un pórtico.
La cantidad de ejes describe el movimiento del robot y su carro o estructura de apoyo. Por sí sola no indica si la antorcha alcanzará una soldadura. Dos componentes de tamaño similar pueden tener accesos muy diferentes con rigidizadores, ménsulas y dispositivos de sujeción instalados.
Empiece por una pieza típica. Muestre su largo y ancho, las soldaduras, los elementos cercanos y cómo la apoya y carga.
Esta configuración coloca el robot sobre un carro móvil junto al componente. El carro lo desplaza a lo largo de elementos largos y el brazo sitúa la antorcha en cada junta accesible.
El trabajo típico incluye columnas H, vigas de cubierta, vigas carrileras, ménsulas y soportes de correa con geometría relativamente abierta. La estación de 7 ejes admite soldaduras de filete rectas, poligonales planas y verticales.
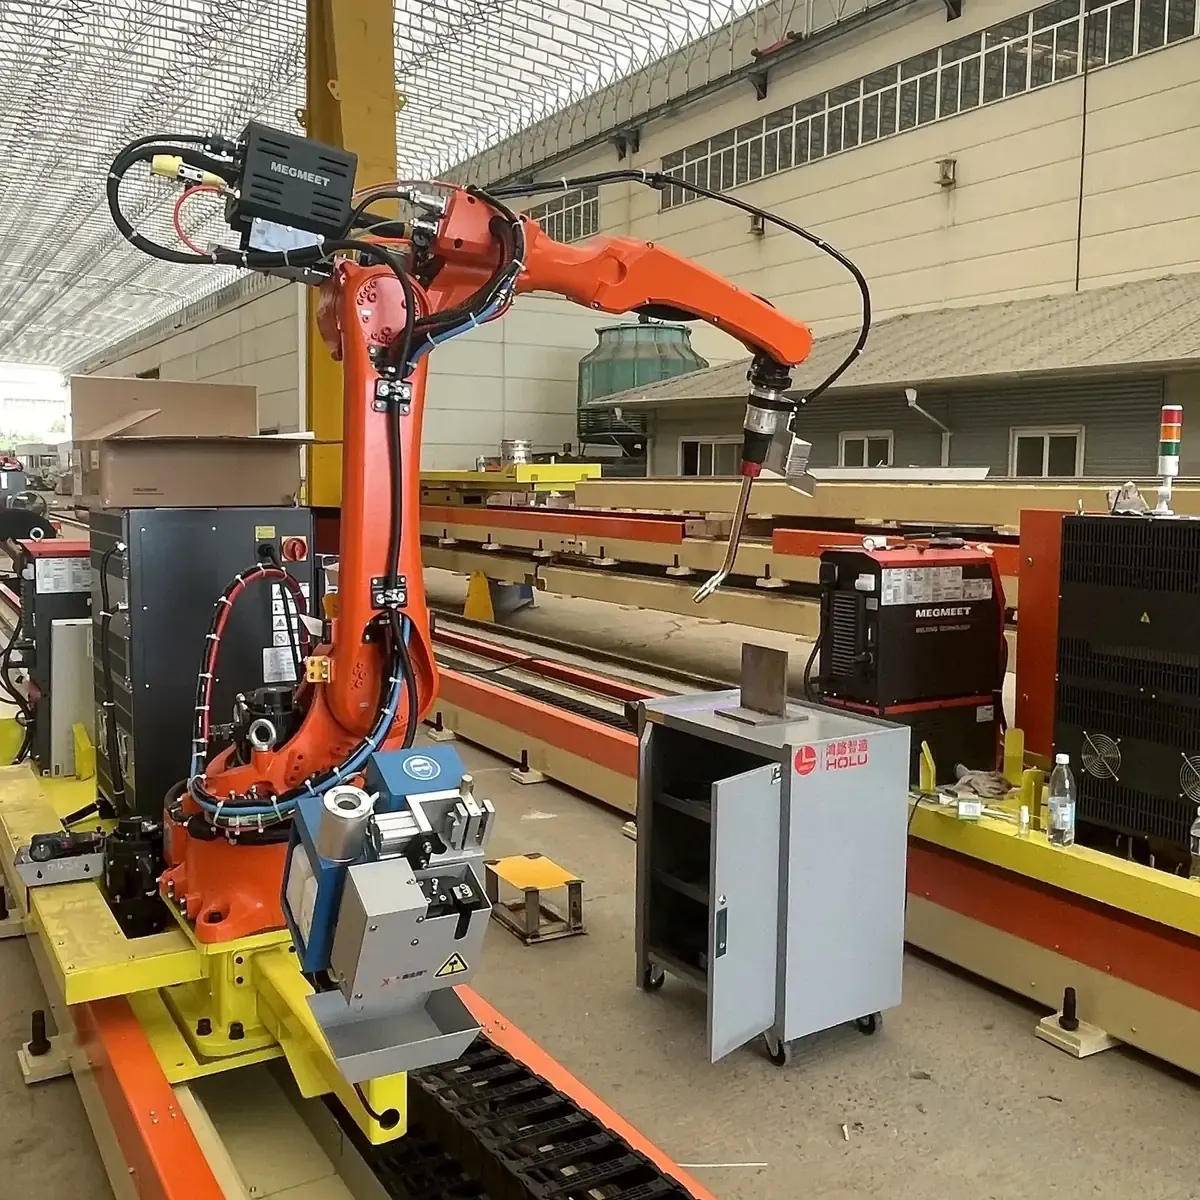
El robot cuelga de una estructura sobre la zona de trabajo. Esta configuración se orienta a acero de puentes, diafragmas y otros componentes planos anchos con soldaduras distribuidas por el conjunto de placas.
Comprobamos si la antorcha alcanza cada junta entre rigidizadores y a través de aberturas. El voladizo invertido de 9 ejes tiene otra aplicación: bastidores tridimensionales y estructuras en cajón.
Uno o varios robots cuelgan de un pórtico sobre la zona de trabajo. Comprobamos la posición de la pieza bajo el bastidor y el acceso a sus soldaduras. Con base fija, la pieza se posiciona en la estación para que cada junta quede al alcance.
Para componentes grandes, irregulares o difíciles de mover, se puede llevar un robot compacto y su equipo de soldadura en un carro de transporte.
| Configuración | Disposición del robot | Trabajo típico en acero estructural | Qué comprobar |
|---|---|---|---|
| Sobre riel | Robot sobre carro móvil de riel junto a la pieza | Vigas y columnas largas con juntas relativamente abiertas | Acceso alrededor de ménsulas y rigidizadores; espacio de carga junto al riel |
| En voladizo | Robot suspendido bajo una estructura en voladizo | Acero de puentes, diafragmas y componentes planos anchos | Altura y separación de rigidizadores; acceso a detalles cerrados |
| Pórtico | Robots invertidos bajo un bastidor que cubre la zona de trabajo | Piezas posicionadas bajo el bastidor | Acceso bajo el bastidor; ruta de manipulación |
| Base fija | Robot en un punto de montaje fijo | Piezas que se pueden posicionar en la estación | Cómo posicionar la pieza para presentar cada junta |
Lea las preguntas frecuentes sobre robots de soldaduraExplicación de robots de 6, 7, 8 o 9 ejesVer el robot en voladizo de 9 ejes
Los elementos largos favorecen el desplazamiento longitudinal; las soldaduras distribuidas en placas anchas orientan hacia el acceso desde arriba.
Los detalles cerrados, rigidizadores muy próximos y accesorios suelen determinar la configuración más que las soldaduras abiertas.
Las rutas de grúa, apoyos y siguiente operación necesitan espacio junto a la zona de trabajo del robot.
La preparación basada en modelos necesita uno que coincida con la pieza ensamblada. El modelado inverso mediante escaneo se limita actualmente a placas de alma planas con rigidizadores.
Cómo funciona la programación sin enseñanzaMás guías de robots de soldadura
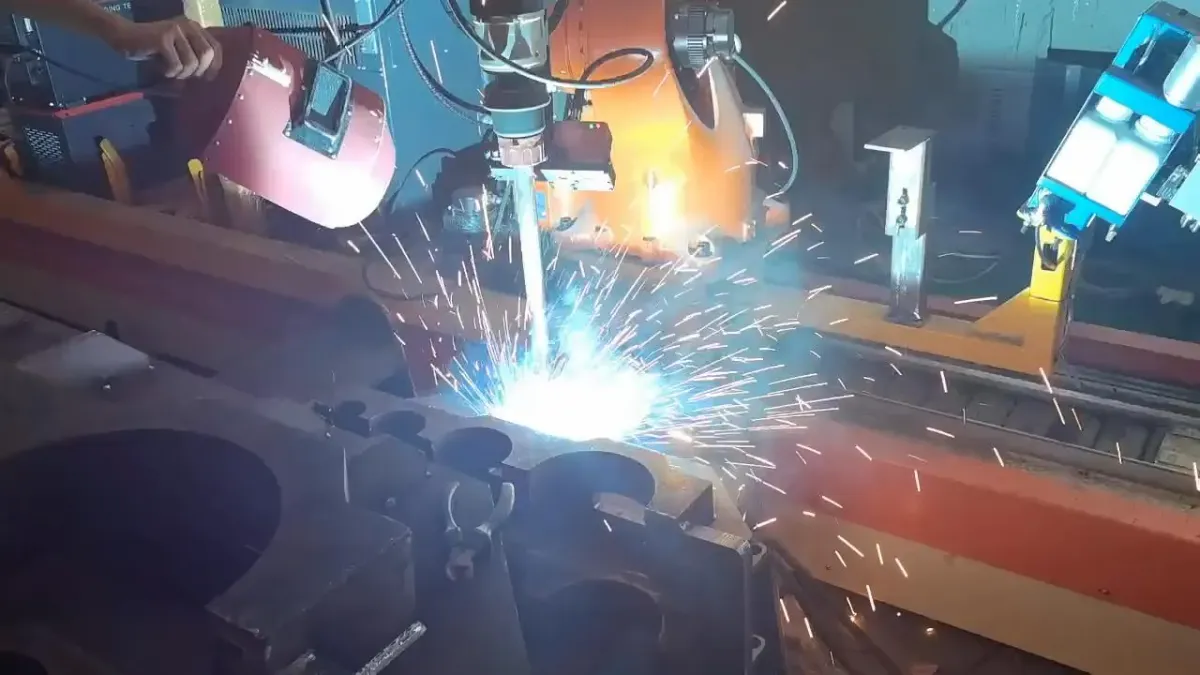
Envíe una descripción o fotografía de una pieza típica y marque las soldaduras que desea automatizar. Revisamos las juntas y el espacio de trabajo y recomendamos una configuración.
O por correo a sales@steelweldingrobot.com