
8-осевой консольный робот для мостовых конструкций
Изучите консольную компоновку для широких листов и панелей мостов.
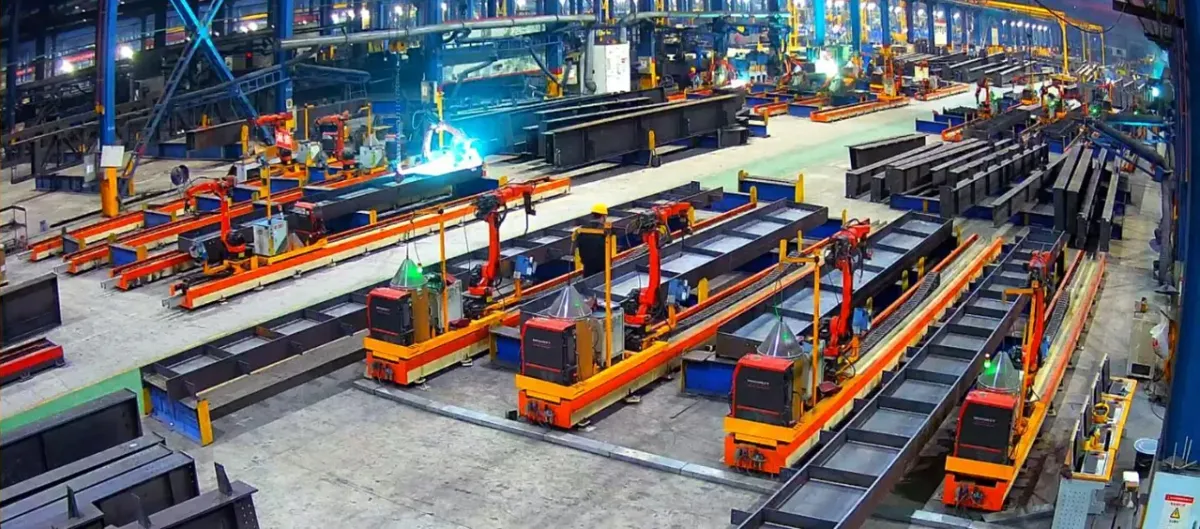
Компоновка сварочной станции определяет, как горелка подходит к каждому соединению. Для металлоконструкций основной выбор — робот, движущийся вдоль элемента, робот, подвешенный над ним, или роботы под портальной рамой.
Число осей описывает движение робота, каретки или опорной конструкции. Само по себе оно не показывает, сможет ли горелка подойти к конкретному шву. У двух элементов похожего размера доступ может сильно различаться после установки рёбер жёсткости, кронштейнов и оснастки.
Начните с типовой детали. Покажите длину, ширину, швы, соседние элементы и способ опирания и загрузки.
При напольной рельсовой компоновке робот установлен на подвижной каретке рядом с элементом. Каретка перемещает робота вдоль длинных деталей, а манипулятор подводит горелку к доступным соединениям.
Типовые задачи — двутавровые колонны, балки покрытия, подкрановые балки, консоли и кронштейны прогонов с относительно открытой геометрией. Станция с 7 осями поддерживает прямые, плоские ломаные и вертикальные угловые швы.
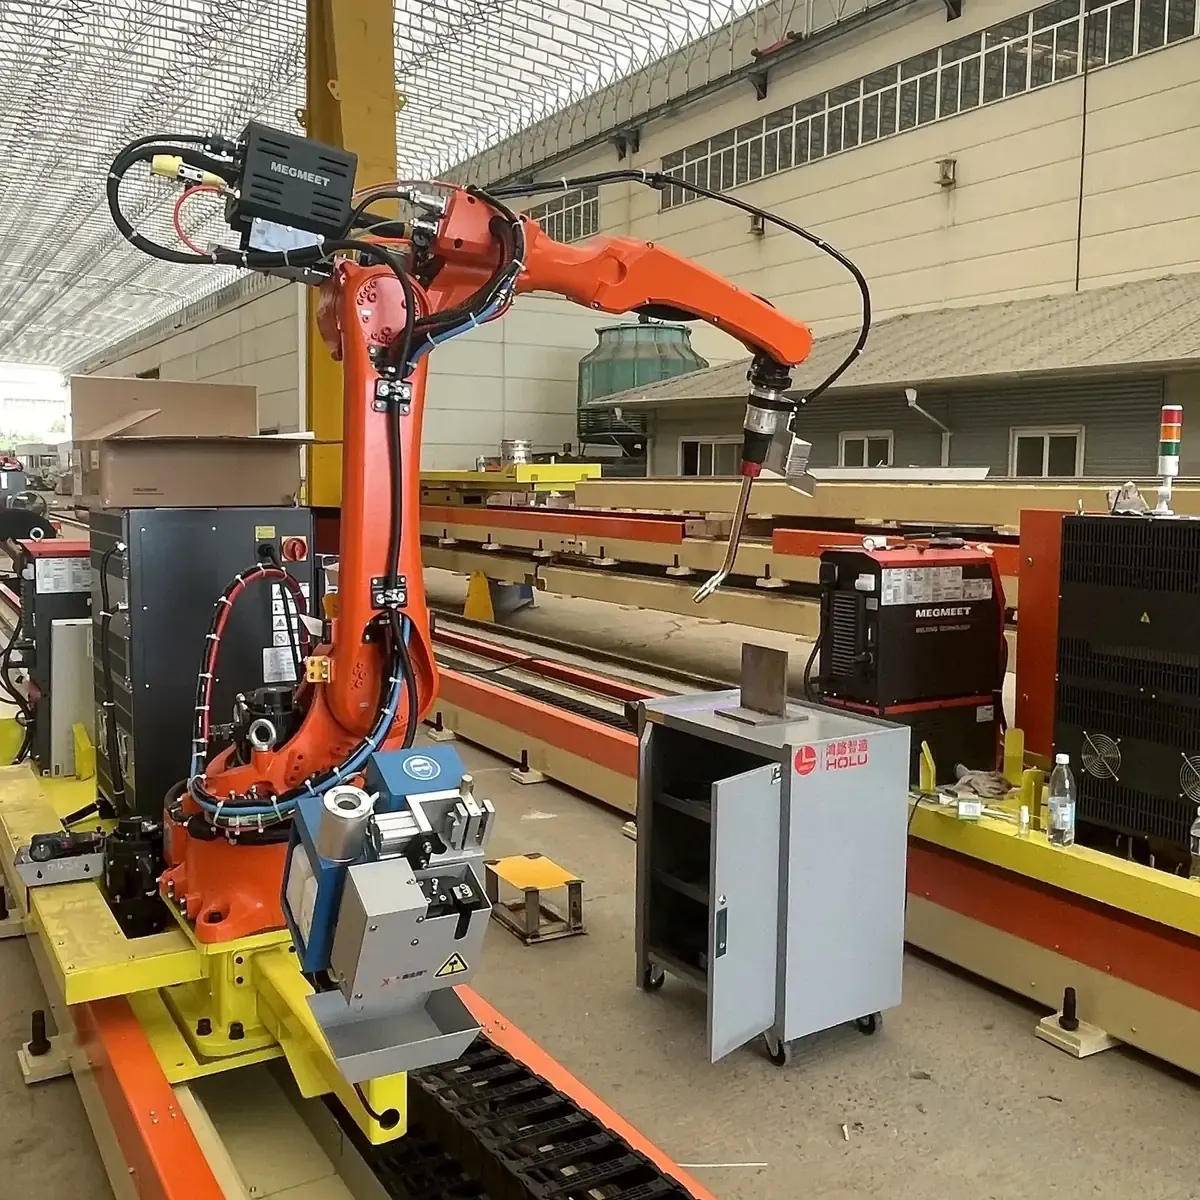
Консольная компоновка подвешивает робота под опорной конструкцией над рабочей зоной. Она предназначена для мостовых конструкций, диафрагм панелей и других широких плоских элементов со швами по листовой сборке.
Мы проверяем доступ горелки к соединениям между рёбрами жёсткости и через отверстия в листах. Перевёрнутая консольная конфигурация с 9 осями предназначена для другой задачи: пространственных рам и коробчатых конструкций.
Один или несколько роботов подвешены к порталу над рабочей зоной. Мы проверяем размещение детали под рамой и доступ горелки к швам. При стационарном роботе деталь располагают на станции так, чтобы каждое соединение было доступно.
Для крупных, нестандартных или трудноперемещаемых элементов компактный робот и сварочное оборудование на транспортной тележке могут быть доставлены к месту работы.
| Компоновка | Расположение робота | Типовые металлоконструкции | Что проверить |
|---|---|---|---|
| Рельсовая | Робот на подвижной напольной рельсовой каретке рядом с деталью | Длинные балки и колонны с относительно открытыми соединениями | Доступ вокруг кронштейнов и рёбер жёсткости; место загрузки рядом с рельсом |
| Консольная | Робот, подвешенный под консольной конструкцией | Мостовые конструкции, диафрагмы панелей и широкие плоские элементы | Высота и шаг рёбер жёсткости; доступ к закрытым узлам |
| Портальная | Роботы в перевёрнутом положении под рамой над рабочей зоной | Детали, размещённые под рамой | Доступ под рамой; маршрут перемещения |
| Стационарная | Робот на неподвижном основании | Детали, которые можно разместить на станции | Как расположить деталь для доступа к каждому соединению |
Прочитайте вопросы о сварочных роботахЧто означают сварочные роботы с 6, 7, 8 или 9 осямиПосмотреть 9-осевой консольный робот
Длинные элементы предполагают движение вдоль детали; распределённые по широкой листовой сборке швы указывают на подход сверху.
Закрытые узлы, близко расположенные рёбра жёсткости и дополнительные элементы часто определяют компоновку сильнее, чем открытые швы.
Для маршрутов крана, опор и следующей операции необходимо место рядом с рабочей зоной робота.
Подготовка по модели требует соответствия модели собранной детали. Обратное моделирование по сканированию пока ограничено плоскими стенками с рёбрами жёсткости.
Как работает программирование без обучения по точкамДругие руководства по сварочным роботам
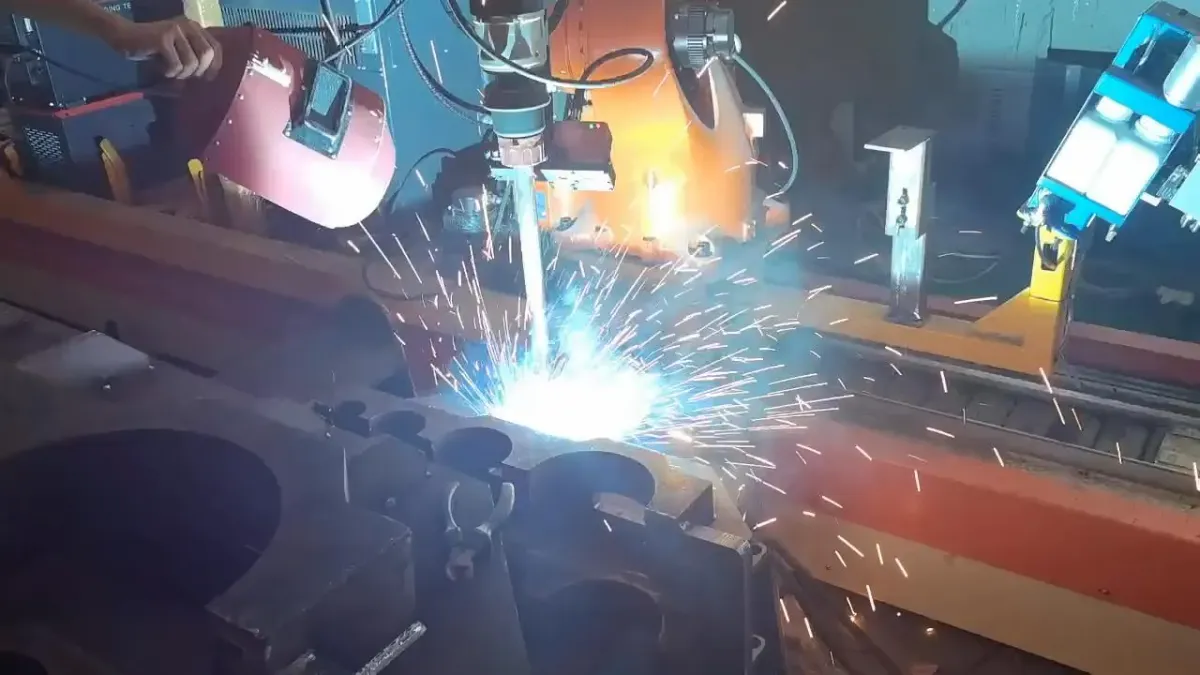
Пришлите описание или фото типовой детали и отметьте швы для автоматизации. Мы проверим соединения и рабочее пространство, затем рекомендуем компоновку.
Или по электронной почте sales@steelweldingrobot.com