
Без программирования каждой детали
Деталь с моделью готова к сварке после загрузки. Не нужна работа с пультом обучения и отдельный программист роботов.
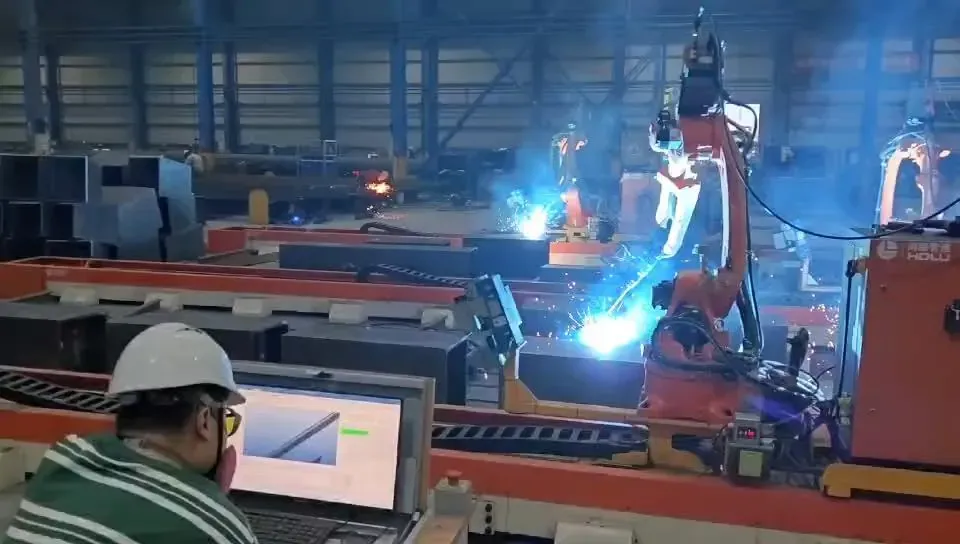
От 3D-модели к траектории сварки
Обычного сварочного робота нужно обучать по отдельным точкам для каждой новой детали, что редко окупается при единичных металлоконструкциях. Наше ПО вместо этого читает 3D-модель: находит швы, планирует траекторию и проверяет столкновения.
ПО и контроллер робота разработаны внутри компании, а система 3D-зрения — для наших станций.
Деталь с моделью готова к сварке после загрузки. Не нужна работа с пультом обучения и отдельный программист роботов.
Разнотипные балки, колонны и листы можно сваривать партиями по одной детали, поскольку обучение по точкам не требуется.
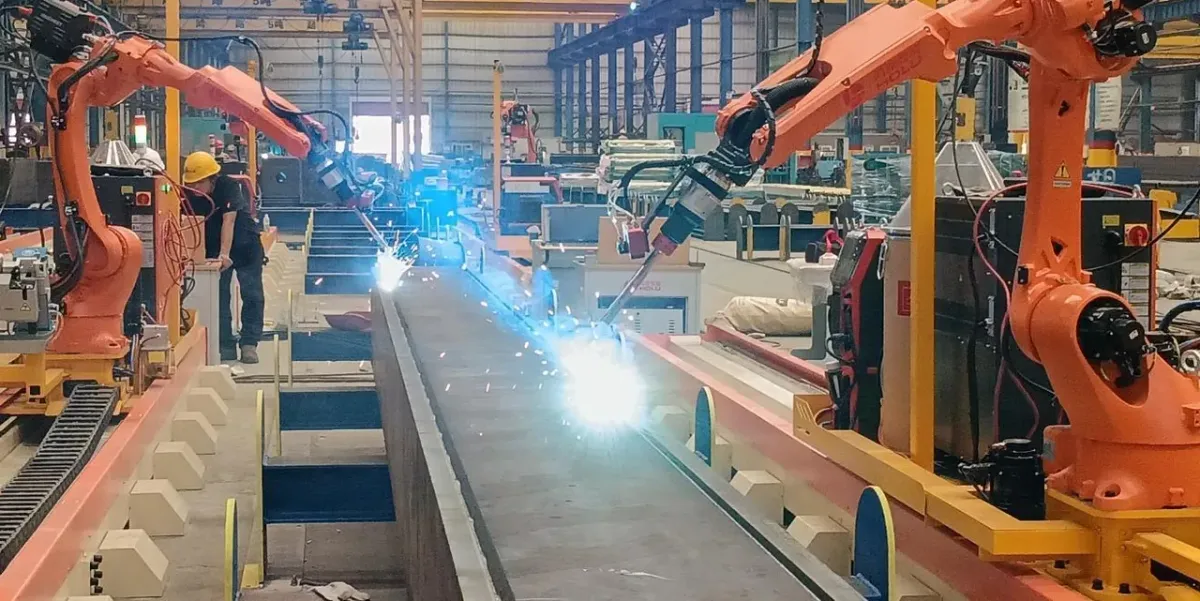
Операторы загружают детали и запускают задания. Они осваивают станцию за 1–5 дней, а один оператор обслуживает 3–6 станций.
Каждая траектория моделируется в 3D-модели станции масштаба 1:1 и проверяется на столкновения до передачи роботу.
Загрузите модель STEP или IFC либо сканируйте QR-код на этикетке детали, чтобы получить модель.
ПО находит швы и берёт параметры из библиотеки режимов для металлоконструкций.
Траектории планируются и проверяются на столкновения в моделировании 1:1, которое также оценивает время цикла.
Лазерное линейное сканирование определяет положение детали на станции, поэтому сварка обычно начинается через 2–3 минуты после загрузки.
Каждый шов сканируется перед сваркой и отслеживается по дуге; длина сварки фиксируется.
Основной способ для деталей с 3D-моделью — она уже содержит необходимую роботу геометрию.
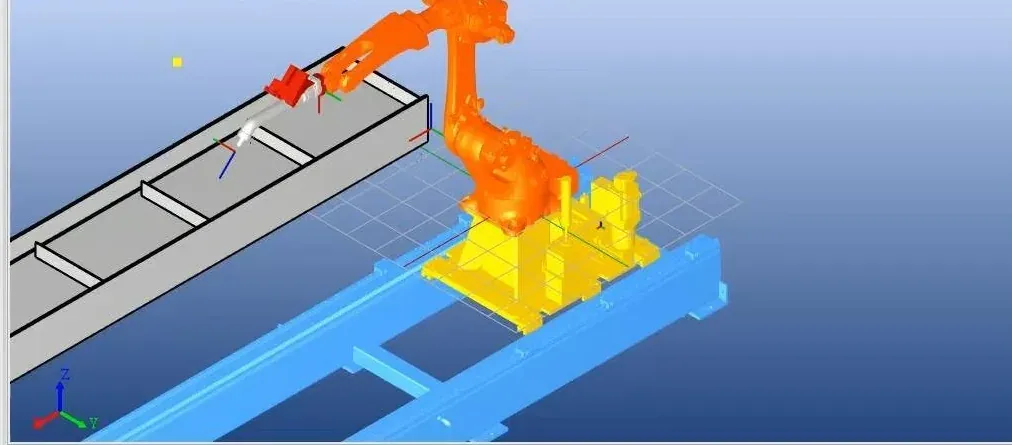
Для плоских стенок с рёбрами станция сканирует деталь линейным лазерным сканером и сама строит модель — чертёж не нужен. Одна камера используется и при работе по модели, и при сканировании.
Консольная станция также поддерживает параметрическое моделирование: введите размеры стандартной детали, и ПО построит её.
Моделирование по сканированию подходит для плоских листов с рёбрами и видимыми поверхностями. Другие формы требуют 3D-модели.
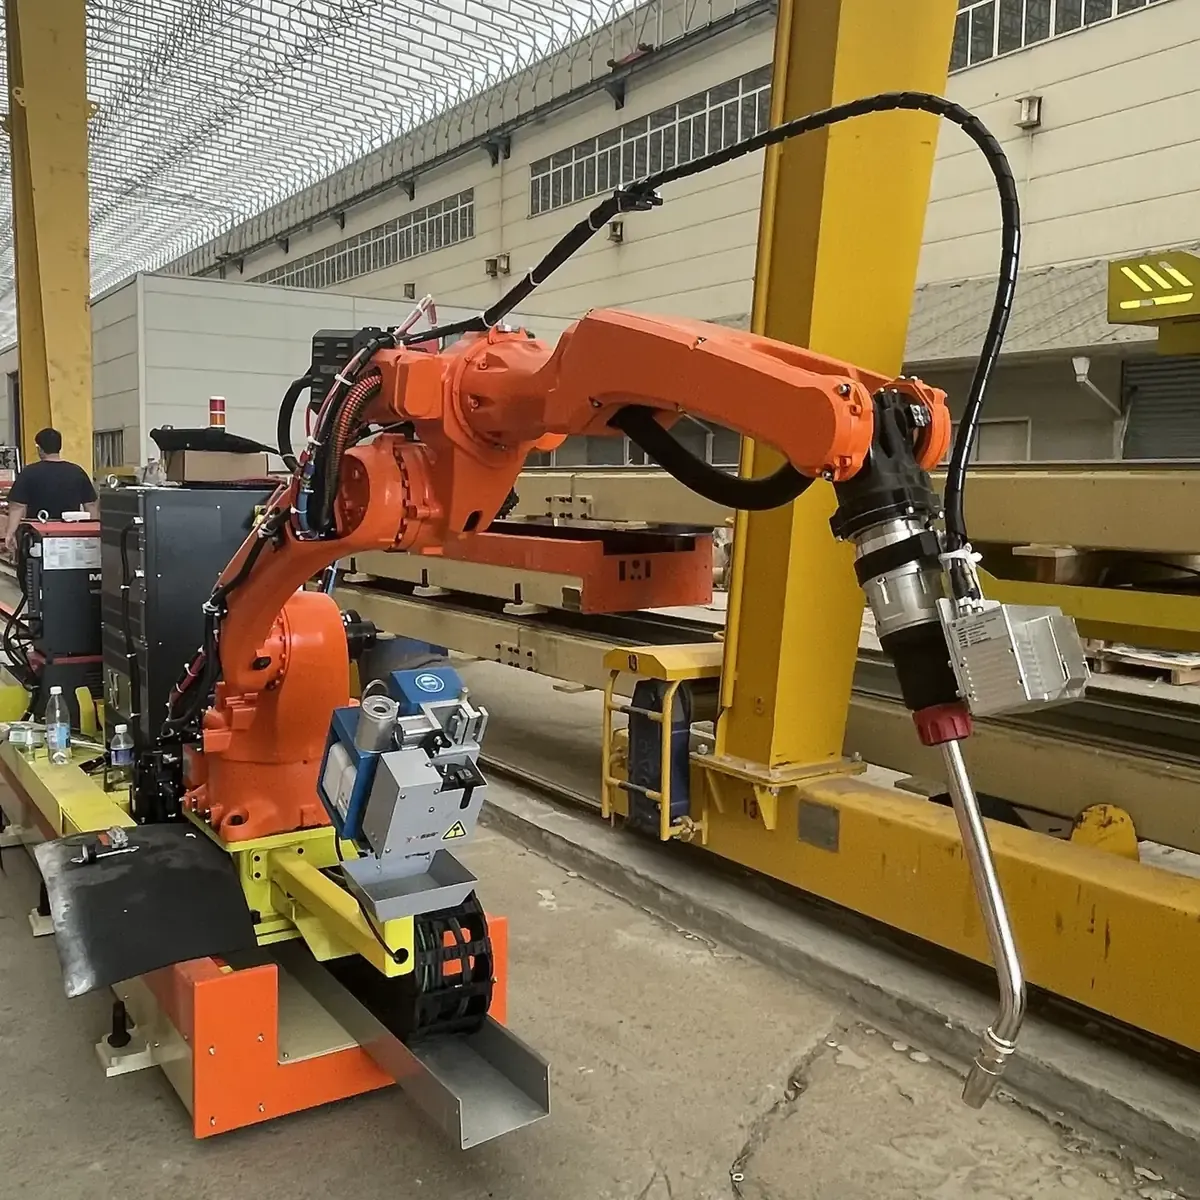
От модели здания до траектории сварки каждый этап выполняется до движения робота.
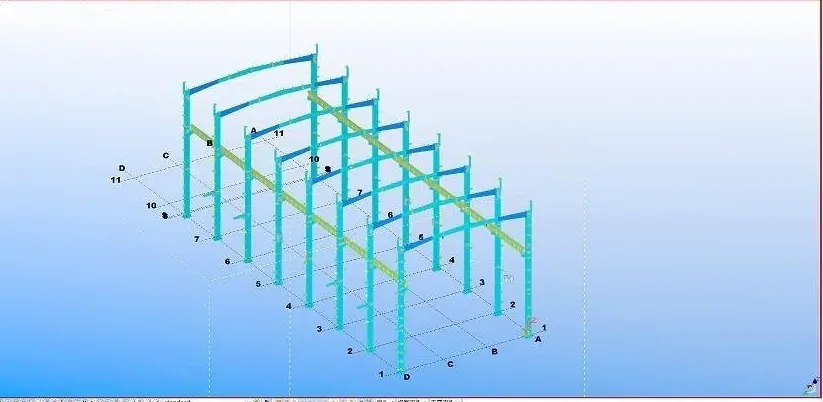
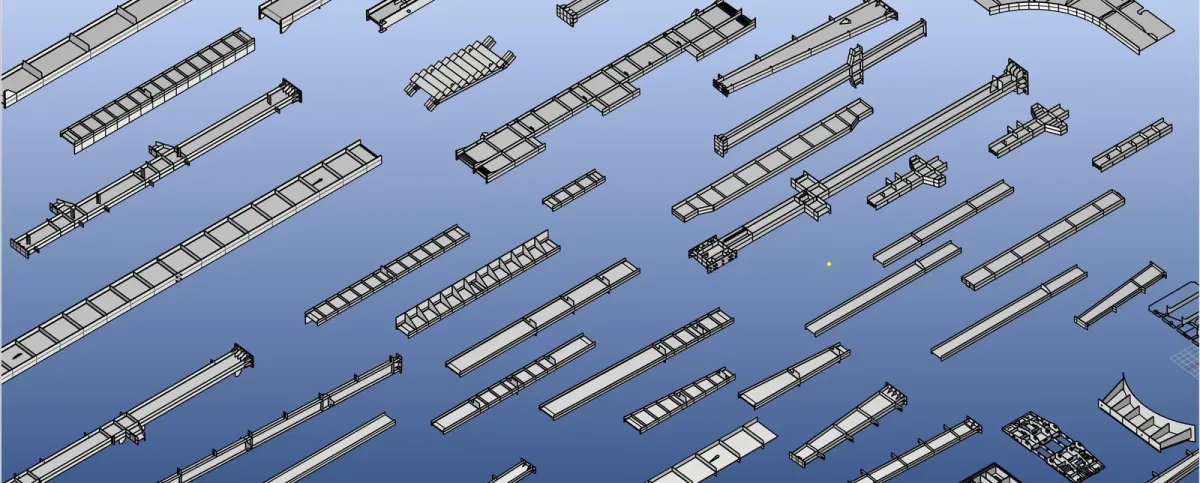
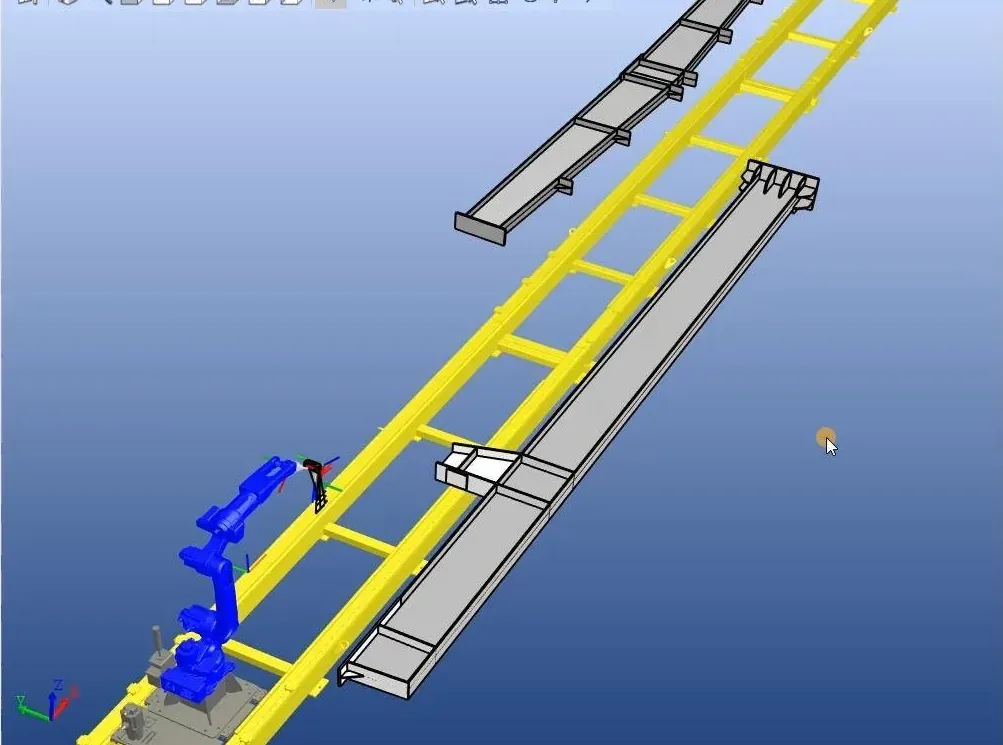
Готовые узлы подходят для повторяющихся деталей. Узел разрабатывается заранее; оператор выбирает его, задаёт параметры и проверяет зазоры. Для нового исполнения сначала нужен собственный узел.
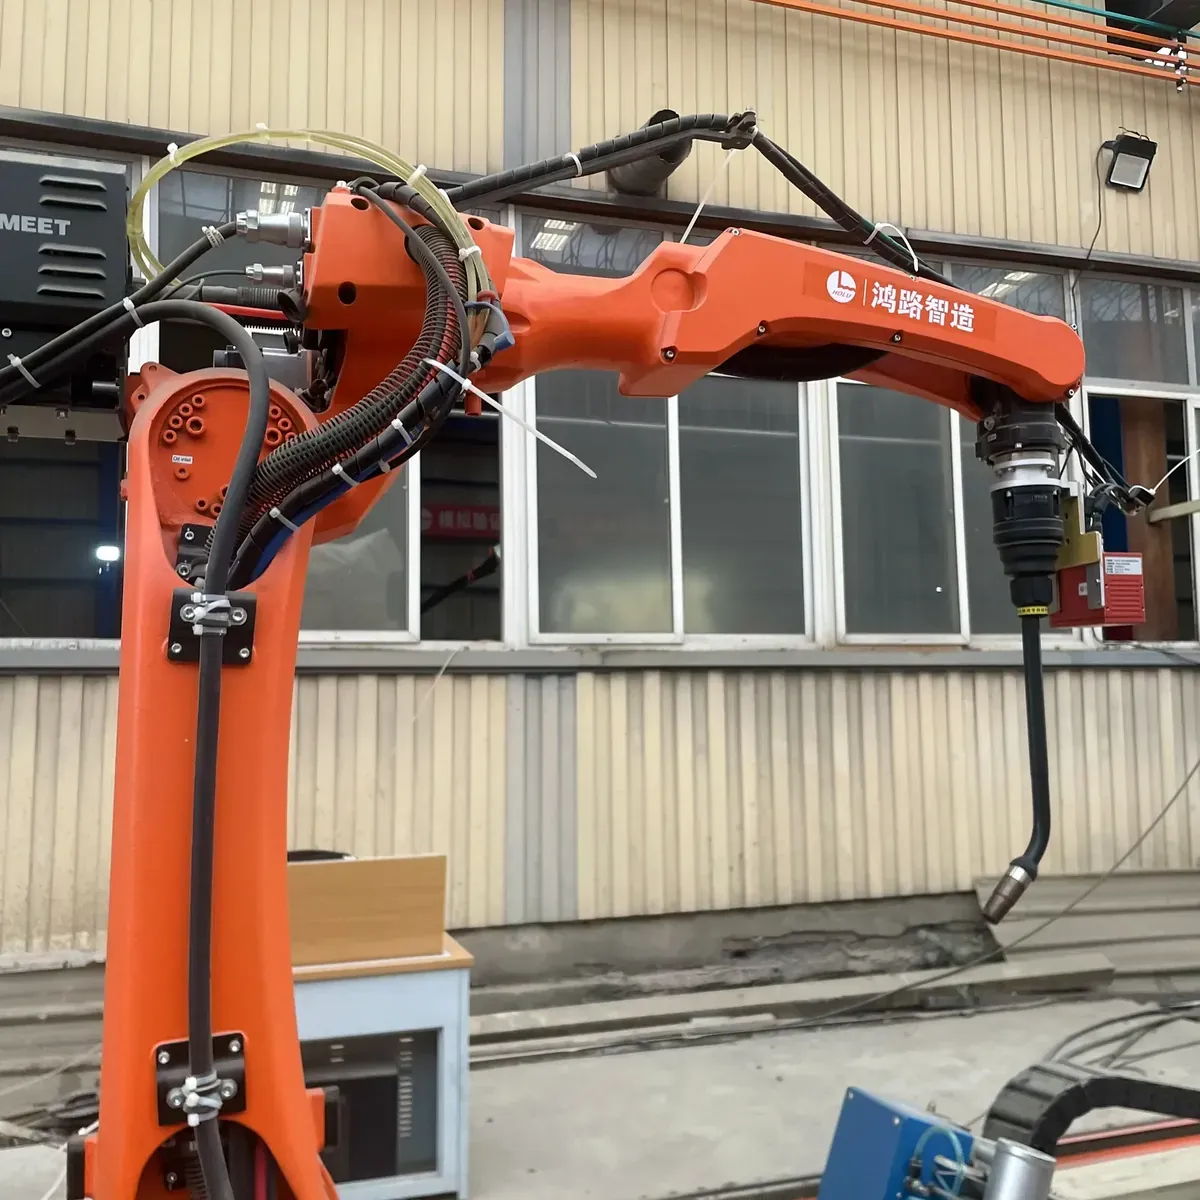
Простой режим обучения сохраняется на каждой станции для тесных мест, необычных швов и доработки, с более удобным интерфейсом, чем у обычного пульта обучения.
| Способ | Лучше всего для | Что вы предоставляете |
|---|---|---|
| По модели | Балки, колонны и узлы с 3D-моделью | Модель STEP или IFC, соответствующая собранной детали |
| По сканированию | Плоские стенки с рёбрами жёсткости | Сама деталь, загруженная на станцию |
| Параметрический (консольная станция) | Стандартные листовые детали | Размеры детали |
| Готовые узлы | Повторяющиеся детали | Деталь, соответствующая готовому узлу |
| Простое обучение | Тесные места, особые швы, доработка | Обучение нескольким точкам оператором |
Частые вопросы о программировании наших сварочных роботов.
Траектория робота формируется по 3D-модели вместо обучения по отдельным точкам с пульта. Оператор загружает задание; ПО планирует и проверяет траекторию.
STEP и IFC. Tekla Structures и большинство программ деталировки экспортируют IFC; мы предоставляем инструмент для экспорта всего проекта за один раз.
Он должен соответствовать собранной детали. Перед каждым швом робот сканирует соединение, чтобы найти фактическое положение; параметры берутся из библиотеки режимов.
Плоские стенки с рёбрами можно сканировать на станции. Другие детали требуют модели, но для первого запроса она не нужна.
Да, как опция. Задания можно загружать по QR-коду, а длина сварки выдаётся по каждой детали для производственной статистики.
Отправьте модель STEP или IFC, чертёж либо фотографию типовой детали. Наши инженеры бесплатно проверят доступные роботу швы и рекомендуют станцию. Мы отвечаем в течение одного рабочего дня.
Или по электронной почте sales@steelweldingrobot.com